简体中文

    应  用

    光流在无人机悬停中的作用

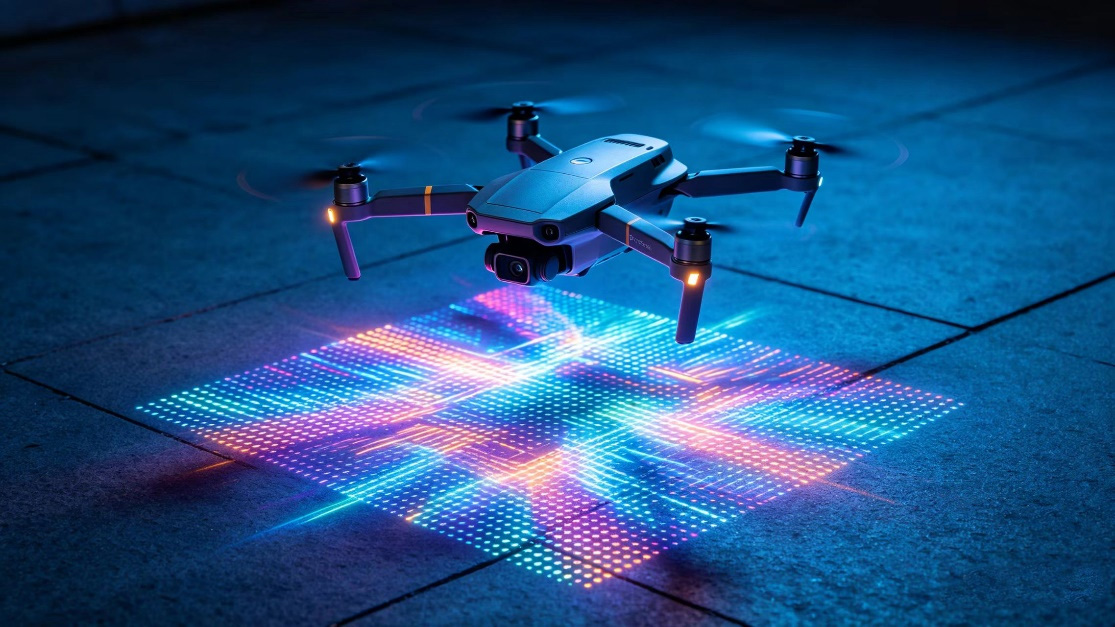
    光流在无人机悬停中核心作用是在无GPS信号的环境中(如室内),通过分析图像序列中的像素运动来估算自身位移,从而实现视觉辅助的精准悬停和稳定。

    其具体应用方式和工作原理如下:

    1. 核心原理:计算像素运动

    无人机底部的光流摄像头持续向下拍摄地面图像。通过比较连续帧之间图像的像素点变化,算法可以计算出无人机相对于地面的运动速度和方向(即“光流”)。这类似于人眼通过观察地面移动来判断自己是否在走动。

    2. 工作流程

    · 数据采集:摄像头、超声波、IMU同步采集数据。

    · 运动估算:光流算法输出水平速度;超声波提供高度;IMU提供机体姿态和加速度。

    · 数据融合:飞控中的滤波算法(如卡尔曼滤波)将三者信息融合,得到一个更可靠的速度和位置变化估计值。

    · 闭环控制:飞控将此估计值与“目标悬停点(速度为零,位置固定)”进行比较,计算出控制指令,驱动电机调整转速,从而抵消漂移,实现稳定悬停。

    3. 与GPS悬停的对比

    特性

    光流悬停

    GPS悬停

    工作环境

    室内、丛林、GPS信号弱或无的区域

    室外开阔天空

    定位参照

    地面纹理图案

    卫星信号

    绝对位置

    无。只能提供相对位移,长时间运行会有累积漂移

    有。提供全球绝对坐标,无累积误差

    精度

    相对精度高,通常在厘米级

    绝对精度较低,民用GPS通常在米级

    主要局限

    依赖地面纹理和光照条件;在光滑、单色或强光/暗光下可能失效

    依赖卫星信号,室内完全失效


    总之,光流为无人机提供了一种仿生的、基于视觉的“相对定位”能力。它并非取代GPS,而是作为关键补充,极大地扩展了无人机在复杂环境下的工作能力,是实现室内自主飞行、精准起降和复杂作业(如仓库盘点、室内巡检)的基础技术之一。


    1779160549877502.png

    关于我们

    优象科技是一家高新技术企业,专注于数字音视频智能算法与芯片设计,为无人机、机器人等提供“芯片+算法”的一体化Edge AI解决方案。

    其光流专用芯片U30已在无人机行业广泛应用,凭借专业与服务获得客户认可。

    公司以“创新源于优致想象”为核心理念,强调基于知识与经验的深度思考,挖掘问题本质,融合多领域知识,从而实现有价值的创新。

    办公地点

    湖南省长沙市岳麓区麓天路19号正申科技园A栋二楼

    本站已支持IPv6
    seo seo