简体中文

    应  用

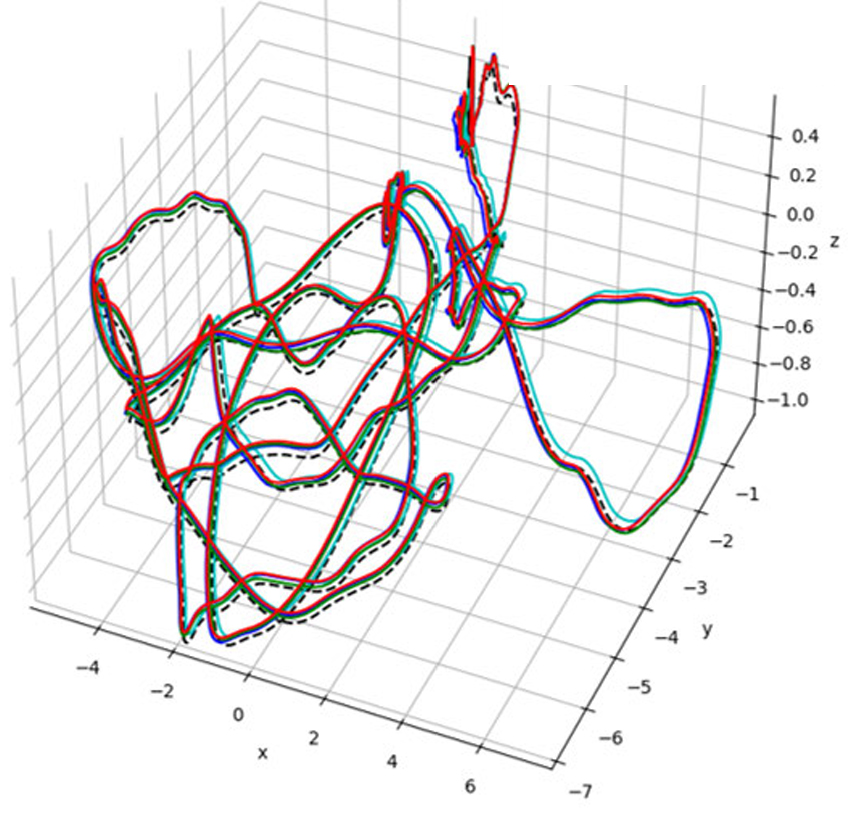
    VIO(视觉惯性里程计)的应用

    VIO(视觉惯性里程计)是一种融合摄像头和惯性测量单元数据,用于实时估计设备自身位置、姿态和运动状态的核心技术。

    简单来说,它让机器(如机器人、无人机、手机)在没有GPS的环境下,仅凭自身的“眼睛”(摄像头)和“内耳/平衡感”(IMU),就能知道“我移动了多远、转了多少角度、现在速度和位置在哪”。


    为什么需要融合视觉和IMU?

    因为两者优势互补,能克服单一传感器的致命缺陷:

    传感器

    优势

    劣势

    VIO中的互补作用

    摄像头

    • 提供丰富的环境纹理信息
    • 可识别回环,消除累积误差

    • 依赖光照和纹理
    • 快速运动时图像模糊
    • 纯视觉尺度不确定(单目)
    • 计算量大

    提供绝对的位置和姿态变化约束,并确定尺度(单目时)。

    IMU

    • 高频测量角速度和加速度(200Hz+)
    • 不受光照、纹理影响
    • 短时间积分非常精确

    • 积分会产生严重的漂移误差(随时间累积)
    • 无法感知绝对位置

    提供高频、短时精准的运动预测,弥补视觉处理延迟,并处理剧烈运动或视觉失效的瞬间。

    结合效果:IMU在极短时间内(几毫秒)提供平滑的运动预测,而视觉在稍长时间内(几十毫秒)提供精确的位姿修正和尺度约束。两者通过滤波(如卡尔曼滤波)或优化(如非线性优化)算法紧密融合,实现“1+1>2”的效果。


    主要应用场景

    VIO是许多前沿科技产品的“小脑”和“平衡中枢”:

    1. 无人机与机器人:在室内、森林、隧道等无GPS环境下实现自主飞行、导航与避障。

    2. 增强现实/虚拟现实:让手机或AR眼镜精准地将虚拟物体“钉”在真实世界中,即使你快速移动手机,虚拟物体也不会漂移。

    3. 自动驾驶:作为GPS、激光雷达等多传感器融合系统中的一个高频率、高可靠性的备用和补充定位源。

    技术挑战

    尽管强大,VIO也面临挑战:

    · 初始化:需要一段运动来准确估计IMU的偏差和视觉尺度。

    · 传感器标定:摄像头和IMU之间的时间同步和空间对齐必须极其精确。

    · 鲁棒性:在纯色墙面、高速运动、剧烈光照变化等极端环境下仍需保持稳定。

    总结来说,VIO是让智能设备在复杂、无GNSS环境中实现“心里有数”自主行动的关键使能技术,是机器人感知自身状态的核心模块之一。


    1778048425356958.png


    关于我们

    优象科技是一家高新技术企业,专注于数字音视频智能算法与芯片设计,为无人机、机器人等提供“芯片+算法”的一体化Edge AI解决方案。

    其光流专用芯片U30已在无人机行业广泛应用,凭借专业与服务获得客户认可。

    公司以“创新源于优致想象”为核心理念,强调基于知识与经验的深度思考,挖掘问题本质,融合多领域知识,从而实现有价值的创新。

    办公地点

    湖南省长沙市岳麓区麓天路19号正申科技园A栋二楼

    本站已支持IPv6
    seo seo