

应 用
|
|
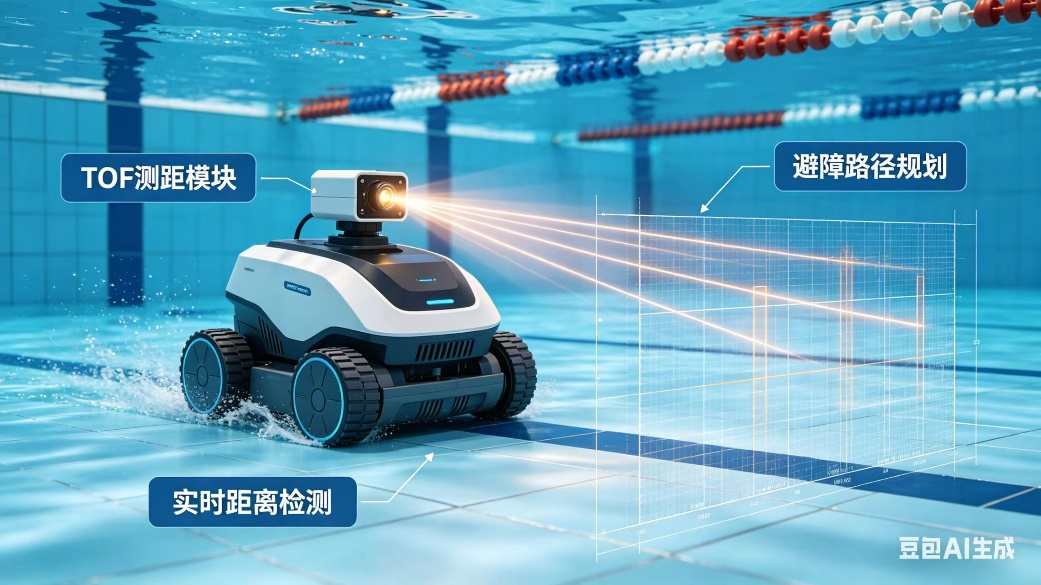
ToF激光测距模块在泳池机器人避障中,通过发射激光并精确测量其反射时间,计算出的距离为机器人智能感知并规避泳池内的复杂障碍。 其核心作用与工作流程如下: 1. 核心工作原理 ToF模块向水中发射调制的近红外激光脉冲,并接收从池壁、台阶、扶梯、人体等物体反射回来的信号。通过计算光脉冲的“飞行时间”,直接计算出模块与障碍物之间的绝对距离,精度可达厘米甚至毫米级。 2. 在泳池机器人避障中的具体应用方式 前方与侧方主动避障:机器人前方和侧方安装的ToF传感器持续扫描,提前探测到墙壁、泳池台阶、扶梯立柱、下水口盖等固定障碍物。当距离低于安全阈值时,控制系统会指令机器人提前减速、转向或沿障碍物边缘航行。 地形与高度识别:通过多个ToF传感器或扫描式ToF,可以识别泳池底部的坡度变化、浅水区与深水区的台阶边缘,防止机器人卡住或从高处跌落。 动态障碍物检测:能够探测到水中游泳的人、漂浮的玩具等移动物体,实现更安全的交互,避免碰撞或缠绕。 3. 相比其他水下传感技术的优势
|